
Using AS5600 with RPi Pico
目次
少し前に入手したAS5600を試す。
このセンサは、磁気回転位置を読み取るモノで、DJがレコードをキュッキュと回してる動作を実装できないかと、購入したみた。
Aliexpressだと、送料込みで1個350円くらい。
部材
- AS5600
- RPi pico(互換品)
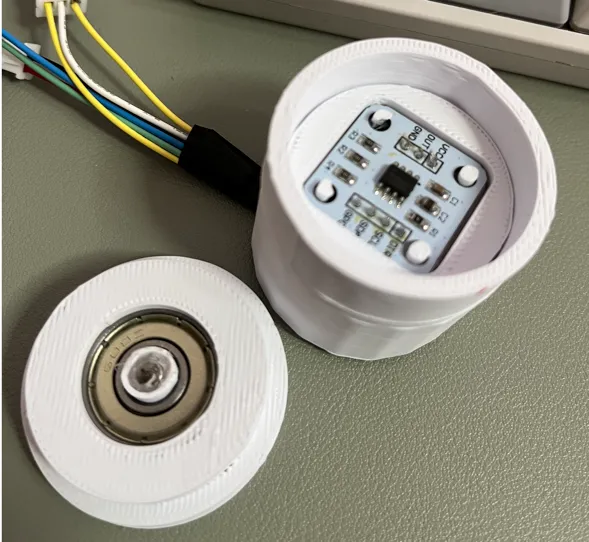
- 3Dプリントしたクロージャー
- XHコネクタとケーブル
- SSD1306
- ミニチュアベアリング 内径8mm×外径22mm×幅7mm
クロージャー
磁気なので、センサの上にクルクル回転できる磁石が必要。そのための部品は、3Dプリンタで作成。 モデルデータは、thingiverse から取得。
ただし、センサの裏側にXH端子を出すために、底部は底上げした。
配線
AS5600 の裏側からXH端子の3PINと4PINを半田付け
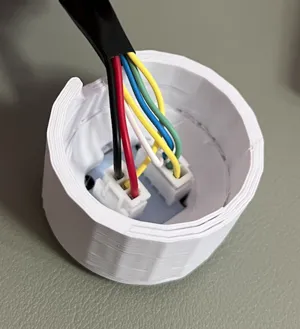
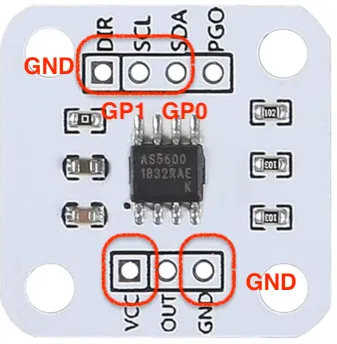
0から360度の回転位置のを、PWM OUT と I2Cの2つの方法で取得できるけど、素直にI2Cにする。
- SCL .. GP1
- SDA ... GP0
program
circuitpython 9.0.4
sd5600_app.py · Gistpython
import board
import displayio
import adafruit_ssd1306
import busio
from adafruit_bus_device.i2c_device import I2CDevice

# AS5600 の I2C アドレス
AS5600_I2C_ADDRESS = 0x36

# レジスタアドレス
ANGLE_REG = 0x0E

displayio.release_displays()
# I2C 初期化
i2c = busio.I2C(board.GP1, board.GP0)

# Create the SSD1306 OLED class.
display_width = 128
display_height = 64
display = adafruit_ssd1306.SSD1306_I2C(display_width, display_height, i2c)

#
# AS5600 デバイスの初期化
#
device = I2CDevice(i2c, AS5600_I2C_ADDRESS)

def read_angle():
    with device:
        # 2 バイトの角度データを読み取る
        angle_data = bytearray(2)
        device.write_then_readinto(bytearray([ANGLE_REG]), angle_data)

        # 角度データを計算する
        angle = (angle_data[0] << 8) | angle_data[1]
        return angle * 0.08789  # 角度を度に変換 (360 / 4096)

count = 0
pre_angle = -1

WIDTH=128
fact = WIDTH/2/180
while True:
    angle = read_angle()
    if count % 2 == 0:
        if int(pre_angle) == int(angle):
            continue

        print("{:.2f}".format(angle))
        display.fill(0)
        display.text('{:.1f}'.format(angle), 12, 4, 1)
        if angle >= 180:
            # center +----
            display.rect(int(WIDTH/2), 20, int((angle-180)*fact), 20, 1)
        else:
            # ----+ center
            display.rect(int(angle*fact), 20, 64-int(angle*fact),  20, 1)
        display.show()
        pre_angle = angle
    count += 1