
CardputerZeroで近くの飛行機を受信してみた
目次
M5Stack の CardputerZero を買った。クラファンで 2026 年 5 月に応募して、11 月に到着。お待ちしてました! Linux がフルに動く M5Stack なんて、すばらしい。
とりあえず、以前 RPi4 で試した USB の ADS-B 受信機(RTL-SDR ドングル)をつないで、近くを飛ぶ飛行機の位置をブラウザで見られるところまで試した。
- CardputerZero がどんな機械かを知る
- RTL-SDR ドングルを挿して認識を確認する
- readsb と tar1090 を入れて、MacbookProのブラウザで飛行機を表示する
- 512MB の少ないメモリに余裕を作る
CardputerZero ってどんな機械?
一言でいうと「Raspberry Pi Zero 2W に、バッテリー・画面・キーボード・センサーを全部入れた完成品」。中身の Raspberry Pi CM0 は、Zero 2W と同じ RP3A0 チップを使った小型のコンピュートモジュールで、ベンチマークでも Zero 2W とほぼ同じ性能になっている(bret.dk のレビュー)。
| 項目 | 内容 |
|---|---|
| CPU | RP3A0(BCM2837)クアッドコア Cortex-A53 @ 1GHz(aarch64) |
| RAM | 512MB LPDDR2(GPU と共有) |
| 画面 | 1.9 インチ LCD(ST7789v3)320×170 |
| バッテリー | 3.7V 1750mAh(USB-C で充電、5V 2A 推奨) |
| USB | USB-A 2.0(Host)×1、USB Type-C×2、Host/Slave 切替スイッチ |
| 無線 | Wi-Fi 2.4GHz 802.11 b/g/n、Bluetooth |
| 拡張 | Grove(UART/I2C 切替)、14 ピン EXT ヘッダー、Cap 拡張モジュール |
内蔵センサーはこれだけある(Lite 版に無いものは備考に書いた)。
| センサー | チップ | 備考 |
|---|---|---|
| IMU(6 軸) | BMI270 | Lite 版なし |
| 地磁気センサー | BMM150 | Lite 版なし |
| カメラ | Sony IMX219(8MP) | Lite 版なし |
| マイク | MEMS マイク | |
| 赤外線送受信 | — | Lite 版もあり |
| RTC | RX8130CE | |
| バッテリー残量計 | BQ27220 |
Zero 2W との違いは、画面を DSI でつなげる CM0 の利点と、GPIO が 40 ピンではなく 14 ピンなこと。Zero 用の HAT はそのままでは挿せない。温度・湿度などの環境センサーは内蔵していないので、必要なら Grove で追加する(出典: M5Stack 公式ドキュメント)。
正しい電源の切り方
電源スイッチを左にスライドするだけ。公式ガイドによると、システムをシャットダウンしてから電源が切れる(Quick Start)。 10秒くらいキーボードのライトがチカチカしてちゃんとshutdownされるのが安心。
sudo shutdown -h nowなどでシャットダウンした場合も、最後にスイッチを左にして給電を切る- ESC 長押しは「アプリを閉じて HOME に戻る」、TAB 長押しは「画面ロック」で、電源オフではない
- Cap 拡張モジュールはホットプラグ非対応なので、必ず電源を切ってから抜き差しする
用意したもの
- CardputerZero(M5Stack 公式イメージ、ホスト名 czero)
- RTL-SDR ドングル(RTL2832U + Rafael Micro R820T、以前 Flightradar24 用に使っていたもの)
- アンテナ:ドングルに付属のもの(長さ 11cm くらい)。比べるために、屋内 FM ラジオ用の伸縮式ロッドアンテナ(アダプター付き)も試した
- 同じ Wi-Fi につながったスマホか PC(地図表示用)
ドングルは本体の USB-A 端子に挿す。本体の Host/Slave スイッチが Slave だと USB-A が使えないので、Host 側にしておく。ドングルが大きく飛び出すので、短い USB 延長ケーブルがあると取り回しが楽。
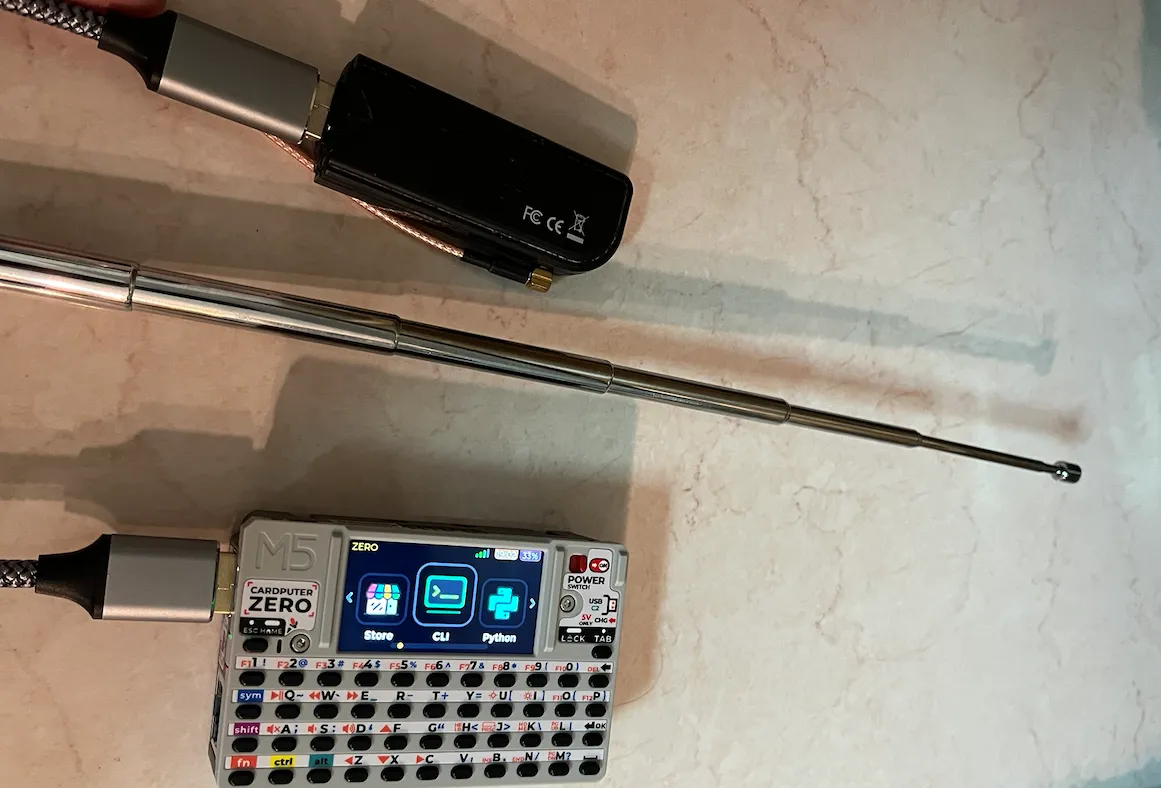
写真は FM 用のロッドアンテナをつないだところ。結果はアンテナを比べるに書いた。
ドングルが認識されているか確認
lsusb で 0bda:2838 Realtek ... RTL2838 DVB-T が出れば認識されている。
hato@czero:~ $ lsusb
Bus 001 Device 001: ID 1d6b:0002 Linux Foundation 2.0 root hub
Bus 001 Device 002: ID 05e3:0610 Genesys Logic, Inc. Hub
Bus 001 Device 003: ID 0fe6:9900 ICS Advent USB 10/100 LAN
Bus 001 Device 005: ID 0bda:2838 Realtek Semiconductor Corp. RTL2838 DVB-T
Genesys の Hub と USB 10/100 LAN は CardputerZero に組み込まれているもの。本体の内部で USB ハブの先に USB-A 端子と有線 LAN がつながっている構成のようだ。
次に、受信ソフトから使えるかを rtl_test で確かめる(sudo apt install rtl-sdr で入る)。
$ rtl_test -t
Found 1 device(s):
  0:  Realtek, RTL2838UHIDIR, SN: 00000001
Using device 0: Generic RTL2832U OEM
Detached kernel driver
Found Rafael Micro R820T tuner
...
[R82XX] PLL not locked!
Sampling at 2048000 S/s.
No E4000 tuner found, aborting.
Reattached kernel driver
出力の読み方はこう。
Found Rafael Micro R820T tuner:チューナーを認識できている。これが出れば OKPLL not locked!とNo E4000 tuner found, aborting.:-tは E4000 という別のチューナー用のテストなので、R820T ではこうなる。故障ではないDetached kernel driver:テレビ用ドライバーが読み込まれている。常駐させるとぶつかることがあるので、無効にしておくと安心
echo 'blacklist dvb_usb_rtl28xxu' | sudo tee /etc/modprobe.d/blacklist-rtl.conf
sudo reboot
readsb と tar1090 で飛行機を表示
デコーダーに readsb、地図表示に tar1090 を使った。どちらも wiedehopf 氏のインストールスクリプトで入る。
sudo bash -c "$(wget -O - https://github.com/wiedehopf/adsb-scripts/raw/master/readsb-install.sh)"
sudo readsb-set-location 35.xxxx 139.xxxx   # 受信地点の緯度・経度
sudo bash -c "$(wget -O - https://github.com/wiedehopf/tar1090/raw/master/install.sh)"
スマホのブラウザで http://<CardputerZeroのIP>/tar1090 を開くと、近くの飛行機が地図に表示された(今回は http://192.168.7.105/tar1090)。
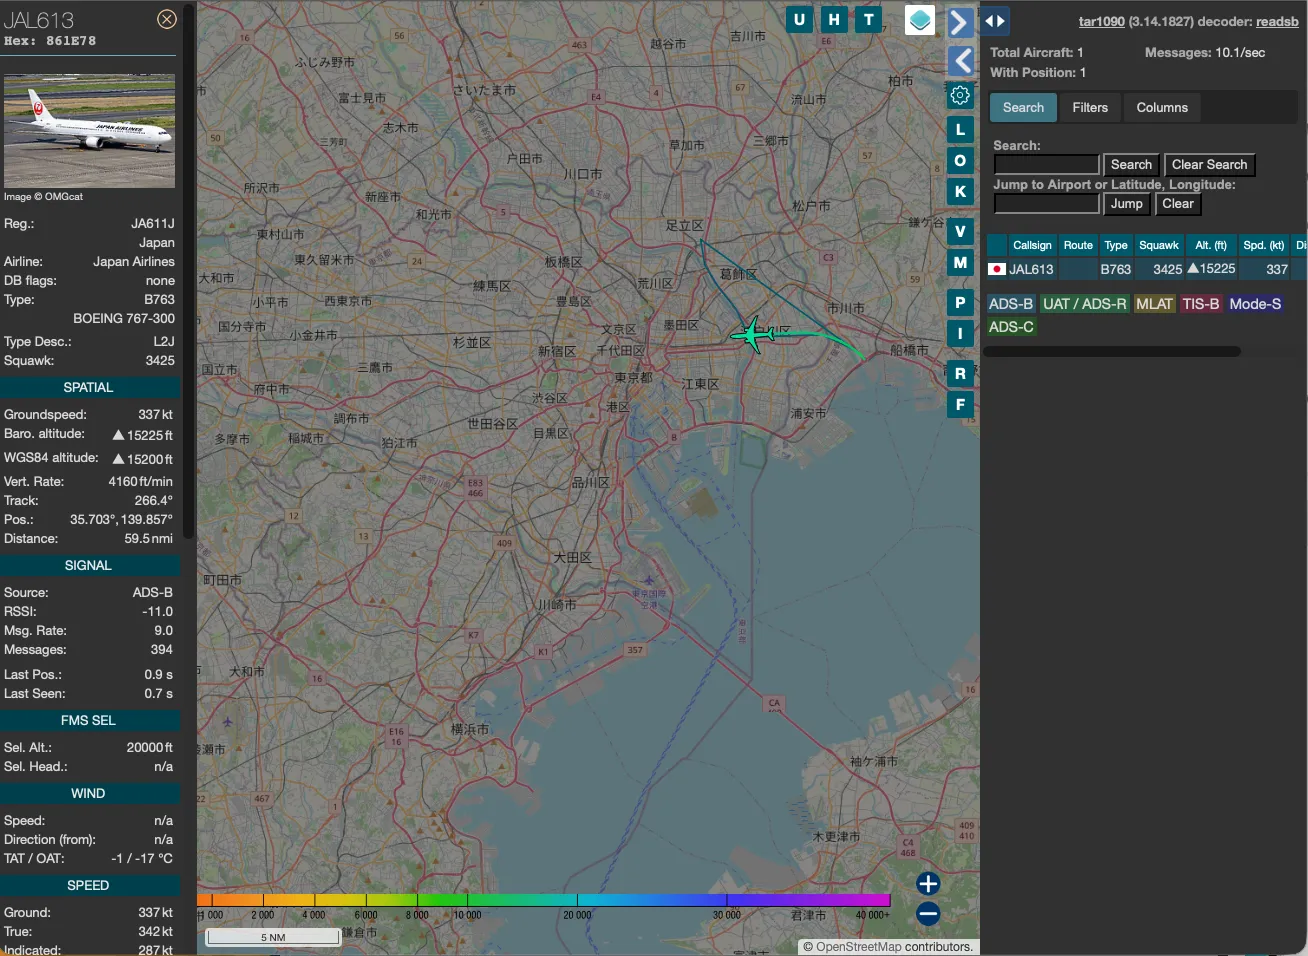
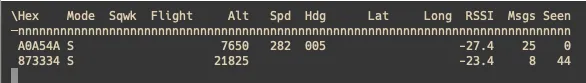
本体の 320×170 の画面で地図を開くのは見づらく重いので、地図はスマホか PC で見るのがおすすめ。本体では readsb --device-type rtlsdr --interactive で一覧表示もできる(readsb のサービスが動いているときは sudo systemctl stop readsb で止めてから)。
readsbが動いたままでも、viewadsb のコマンドならOK。
CPU は 4 コアなので余裕がある。シングルコアの旧 Pi Zero W でも、dump1090 と PiAware と FR24Feed の同時実行でロード 0.82 だったという測定例がある(Ian Renton 氏の測定)。
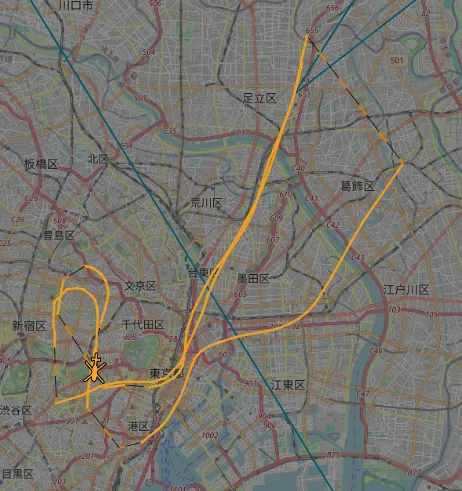
飛んでいる飛行物体の履歴もみれるので、水槽の魚のように見ていると面白い。
アンテナを比べる
ドングルに付属のアンテナと、屋内 FM ラジオ用のロッドアンテナで、tar1090 に出るメッセージ数を比べた。
| アンテナ | メッセージ数 |
|---|---|
| 屋内 FM ラジオ用ロッドアンテナ | 10.1/sec |
| ドングルに付属のアンテナ(約 11cm) | 23.2/sec |
付属のアンテナのほうが倍以上多く受信できた。
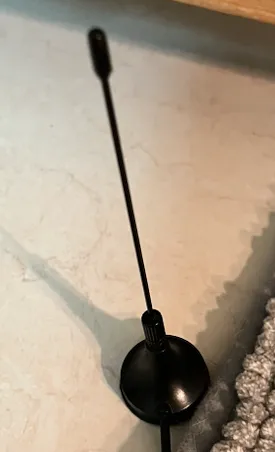
ADS-B の周波数は 1090MHz(波長は約 27.5cm)で、1/4 波長なら約 6.9cm、3/4 波長なら約 20.6cm のアンテナが合う。FM 用のロッドは 76〜108MHz 向けなので、伸ばした長さでは 1090MHz に合わない。ロッドを 20.6cm に縮める手もあるが、付属のアンテナのほうが短くて取り回しも楽なので、こちらを使うことにした。
メモリに余裕を作る
GPU 用の割り当てを 128MB から 32MB に減らし、Linux が使えるメモリを約 100MB 増やした。RP3A0 には GPU 専用のメモリは無く、512MB の RAM の一部を GPU 用に取り分けているだけ。速度は同じで、多く割り当てるほど Linux 側が減る。readsb と tar1090 は GPU を使わない。
vcgencmd get_mem gpu   # 変更前: gpu=128M
sudo cp /boot/firmware/config.txt /boot/firmware/config.txt.bak
sudo sed -i 's/^gpu_mem=128/gpu_mem=32/' /boot/firmware/config.txt
sudo reboot| 項目 | 値 |
|---|---|
| gpu_mem(変更後) | 32MB |
| Mem total | 約 457MB |
| available | 約 200MB |
ただし、32MB だとカメラ(IMX219)は動かない可能性が高い。使うときは config.txt.bak に戻す。
次に ps aux --sort=-%mem | head -8 でメモリを多く使うプロセスを確認した。
| プロセス | 役割 | 対応 |
|---|---|---|
| packagekitd(約 43MB、CPU 24%) | アップデートの自動確認 | 止めた |
| pcmanfm --desktop / wf-panel-pi | Raspberry Pi のデスクトップ(labwc) | 残した |
| M5CardputerZero-APPLaunch | 標準ランチャー | 残した |
| pipewire / wireplumber | 音声 | 残した |
sudo systemctl stop packagekit
sudo systemctl mask packagekit   # 戻すときは unmask
デスクトップは pkill で止めても lwrespawn ですぐに起動し直すので、止めるには labwc の autostart を変える必要がある。今回は基本の GUI をそのまま使うことにした。readsb はメモリ上位に入らないほど軽い。
おまけ:バッテリー残量をコマンドで取得する
残量計(BQ27220)のドライバーが入っているので、sysfs からそのまま読める。
$ ls /sys/class/power_supply/
bq27220-0
$ cd /sys/class/power_supply/bq27220-0
$ cat capacity status voltage_now current_now time_to_empty_now temp
82
Discharging
3836000
-754000
4980
372| ファイル | 単位 | 例の値 |
|---|---|---|
| capacity | % | 82% |
| status | — | Discharging(放電中) |
| voltage_now | µV | 3.84V |
| current_now | µA(マイナスは放電) | 754mA |
| time_to_empty_now | 秒 | 約 1 時間 23 分 |
| temp | 0.1℃ | 37.2℃ |
次にやりたいこと
- GPS を追加する:Grove 端子は初期設定で UART(TX=G14、RX=G15)なので、M5Stack の GPS ユニットをケーブル 1 本でつなげる。gpsd で読めば、持ち歩いても自分の位置が更新される
- 本体の画面にレーダー表示:readsb の
aircraft.jsonを読んで、320×170 の画面に飛行機を方位と距離で描くアプリを作る - Flightradar24 へフィード:
fr24feedを入れてデータを送る
GPS ユニットの候補はこのあたり(価格はスイッチサイエンス、調査時点)。
| 製品 | チップ | アンテナ | 価格 | メモ |
|---|---|---|---|---|
| M5Stack用GPSユニット v1.1(U032-V11) | AT6668 | 内蔵セラミック | ¥1,892 | 小型で持ち歩き向き。UART 115200bps |
| M5Stack用 AT6668搭載 GPSユニット(U190) | AT6668 | 外部アクティブ(SMA、1m) | ¥2,365 | 車内や窓の外にアンテナを出したいとき |
| Seeed Grove - GPS (Air530) | Air530 | 内蔵 | 約 ¥2,100 | バックアップ電池を付けられる。初期 9600bps |
おわりに
以前 RPi4 で使っていたドングルを挿して、インストールスクリプトを流すだけで飛行機が地図に出た。Linux がフルに動くので、RPi で使っていたソフトがそのまま動くのがうれしい。 バッテリーと画面とキーボードが付いているので、次は GPS をつないで持ち歩ける受信機にしてみたい。